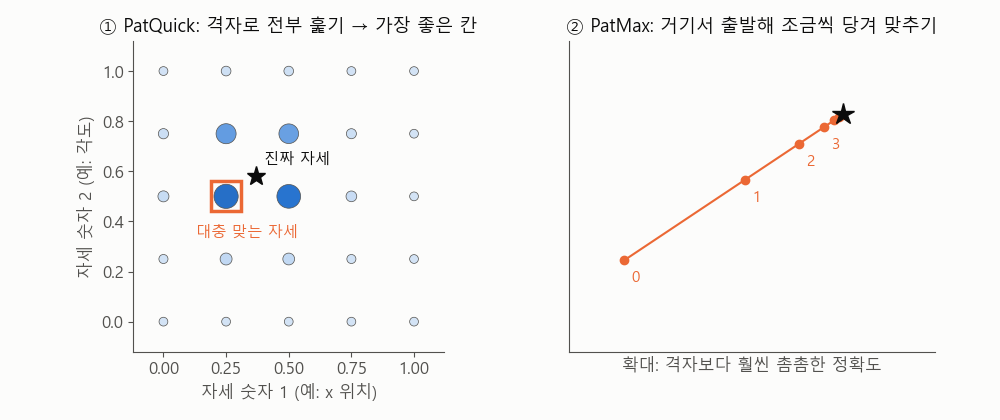
![[MIT 머신비전 15강] 스프링으로 끌어당겨 맞추기: PatMax와 거리 지도 | 거리 변환(Distance Transform)](/assets/img/posts/mv/lec15-pipeline.png)
카테고리
머신비전15
![[MIT 머신비전 15강] 스프링으로 끌어당겨 맞추기: PatMax와 거리 지도 | 거리 변환(Distance Transform)](/assets/img/posts/mv/lec15-pipeline.png)
![[MIT 머신비전 14강] 점들이 투표해서 직선을 찾는다: 허프 변환 | 허프 변환(Hough Transform)과 호모그래피](/assets/img/posts/mv/lec14-dof.png)
[MIT 머신비전 14강] 점들이 투표해서 직선을 찾는다: 허프 변환 | 허프 변환(Hough Transform)과 호모그래피
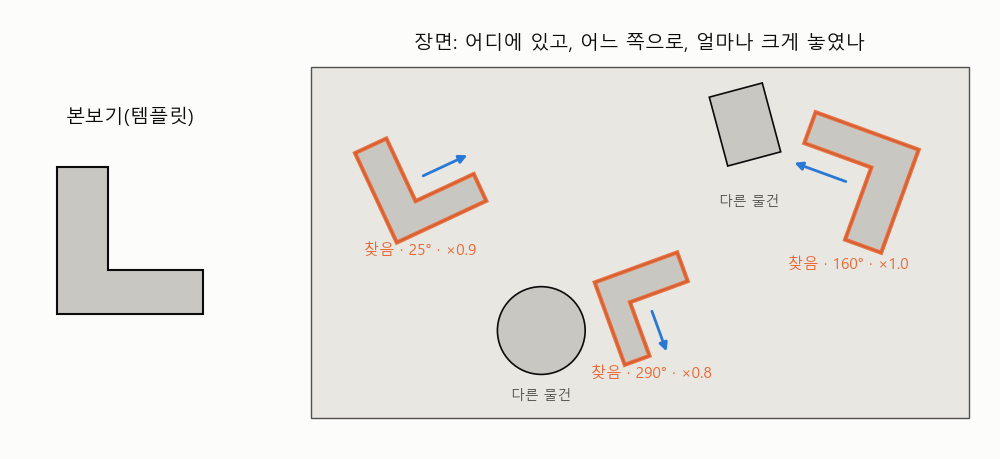
![[MIT 머신비전 13강] 사진 속에서 그 물건 찾기: 템플릿 매칭과 PatQuick | 패턴 인식과 정규화 상관(NCC)](/assets/img/posts/mv/lec13-tasks.png)
[MIT 머신비전 13강] 사진 속에서 그 물건 찾기: 템플릿 매칭과 PatQuick | 패턴 인식과 정규화 상관(NCC)
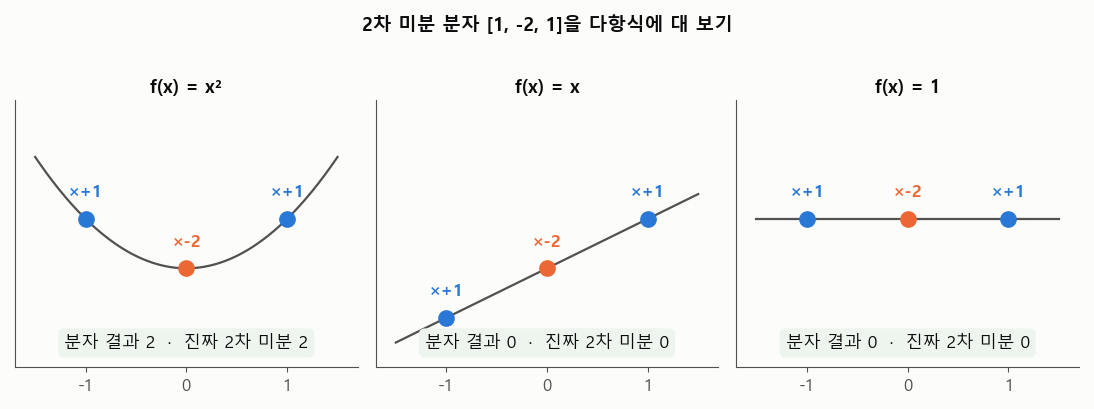
![[MIT 머신비전 12강] 계산 분자로 미분하고 경계선 다듬기 | 라플라시안·비최대 억제(NMS)·CORDIC](/assets/img/posts/mv/lec12-test-functions.png)
[MIT 머신비전 12강] 계산 분자로 미분하고 경계선 다듬기 | 라플라시안·비최대 억제(NMS)·CORDIC
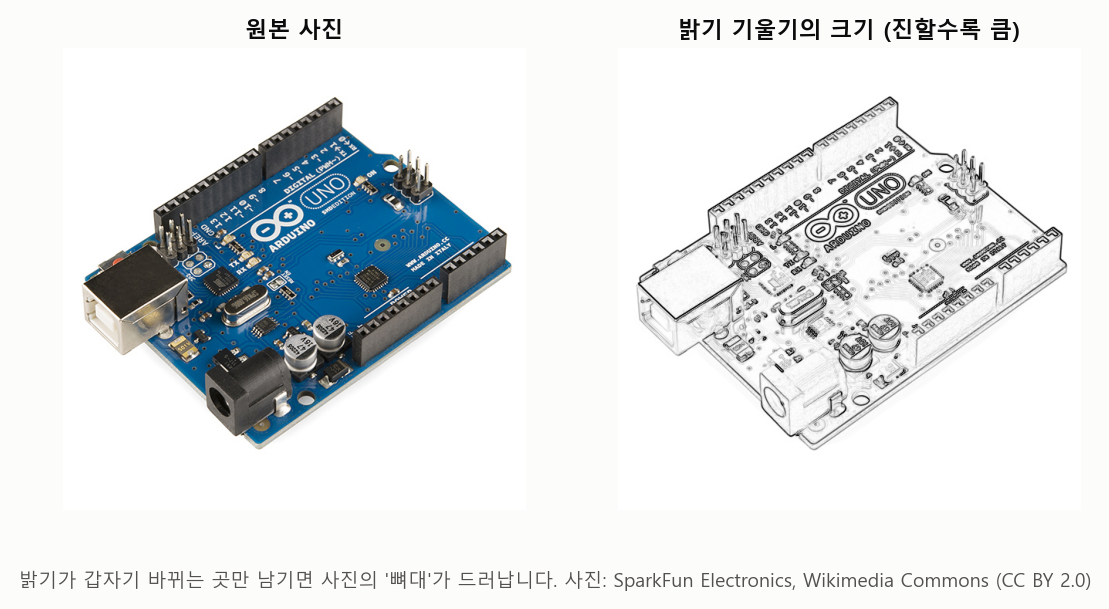
![[MIT 머신비전 11강] 경계선을 픽셀보다 정밀하게 찾기 | 서브픽셀 에지 검출(Subpixel Edge Detection)](/assets/img/posts/mv/lec11-board-edges.png)
[MIT 머신비전 11강] 경계선을 픽셀보다 정밀하게 찾기 | 서브픽셀 에지 검출(Subpixel Edge Detection)
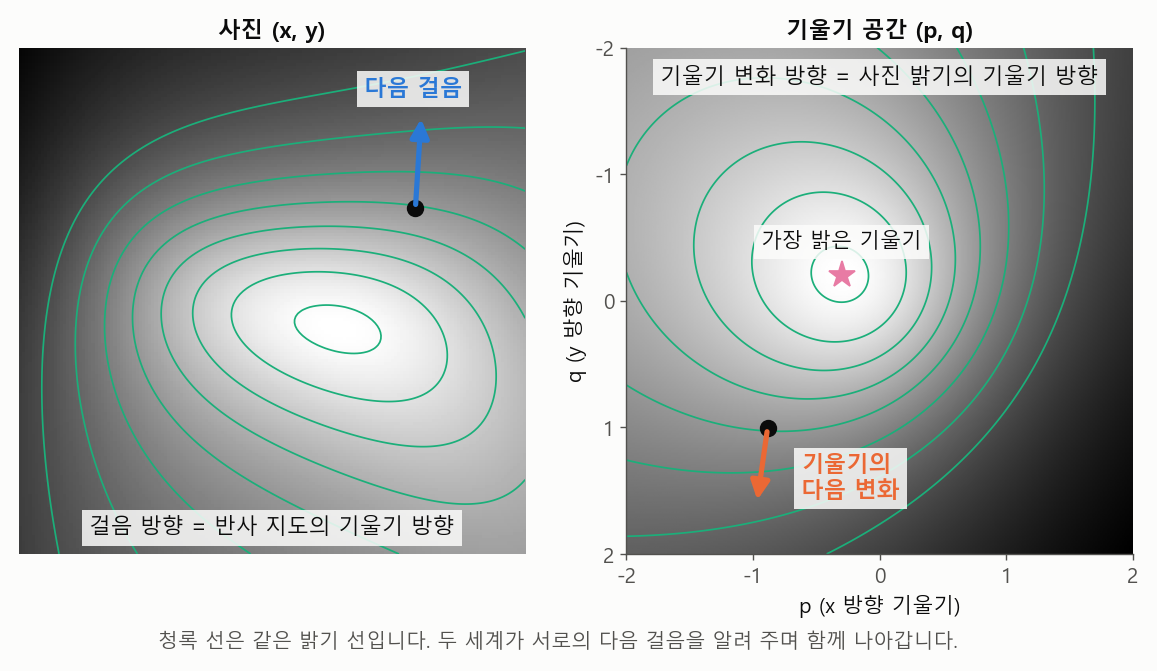
![[MIT 머신비전 10강] 특성 띠: 가장 밝은 점에서 모양을 키워 나가기 | Shape from Shading 특성 띠(Characteristic Strip)](/assets/img/posts/mv/lec10-two-spaces.png)
[MIT 머신비전 10강] 특성 띠: 가장 밝은 점에서 모양을 키워 나가기 | Shape from Shading 특성 띠(Characteristic Strip)
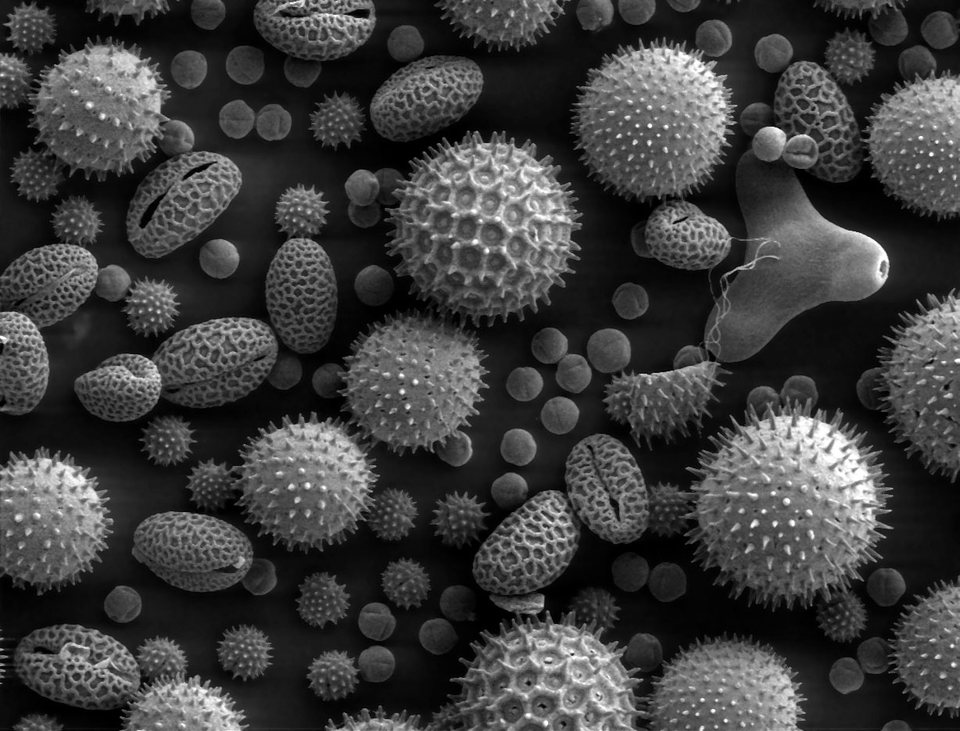
![[MIT 머신비전 9강] 바늘 그림에서 입체 모양 되살리기 | 니들 다이어그램(Needle Diagram)과 표면 복원](/assets/img/posts/mv/lec09-sem-pollen.jpg)
[MIT 머신비전 9강] 바늘 그림에서 입체 모양 되살리기 | 니들 다이어그램(Needle Diagram)과 표면 복원
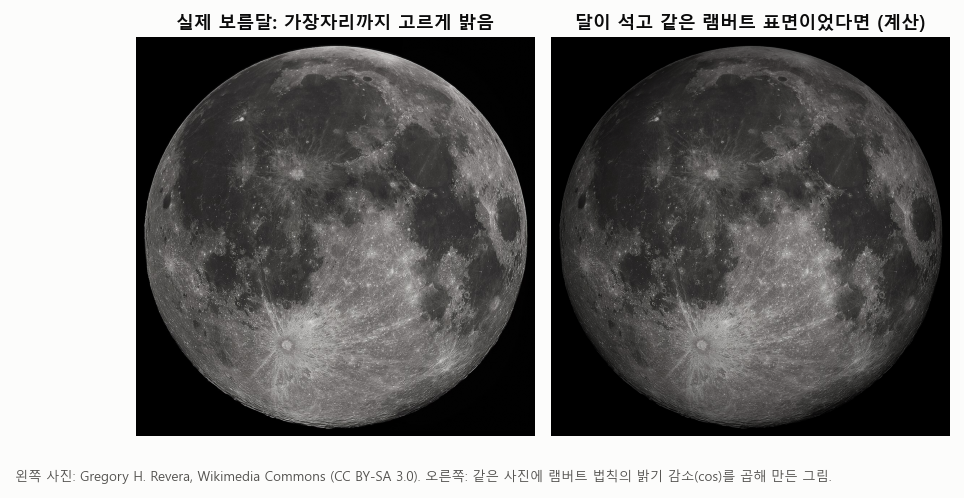
![[MIT 머신비전 8강] 보름달은 왜 원판처럼 평평해 보일까 | 음영으로 모양 찾기(Shape from Shading)](/assets/img/posts/mv/lec08-full-moon.png)
[MIT 머신비전 8강] 보름달은 왜 원판처럼 평평해 보일까 | 음영으로 모양 찾기(Shape from Shading)
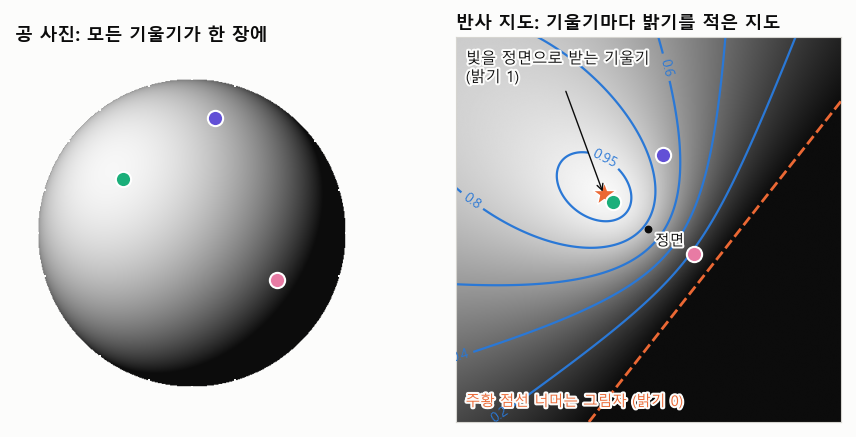
![[MIT 머신비전 7강] 반사 지도: 기울기와 밝기를 잇는 지도 | 반사 지도(Reflectance Map)와 BRDF](/assets/img/posts/mv/lec07-reflectance-map.png)
[MIT 머신비전 7강] 반사 지도: 기울기와 밝기를 잇는 지도 | 반사 지도(Reflectance Map)와 BRDF
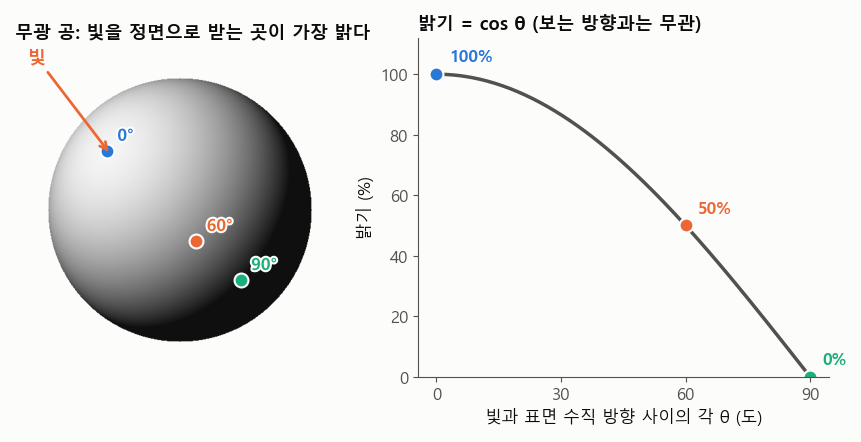
![[MIT 머신비전 6강] 조명 세 개로 표면의 방향 알아내기 | 포토메트릭 스테레오(Photometric Stereo)](/assets/img/posts/mv/lec06-lambert-sphere.png)
[MIT 머신비전 6강] 조명 세 개로 표면의 방향 알아내기 | 포토메트릭 스테레오(Photometric Stereo)
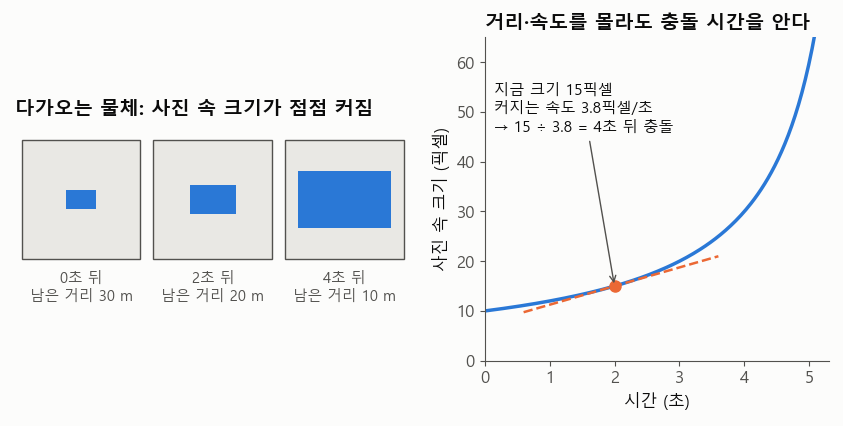
![[MIT 머신비전 5강] 평행한 선이 만나는 점, 소실점으로 카메라 알아내기 | 소실점(Vanishing Point)과 카메라 캘리브레이션](/assets/img/posts/mv/lec05-time-to-contact.png)
[MIT 머신비전 5강] 평행한 선이 만나는 점, 소실점으로 카메라 알아내기 | 소실점(Vanishing Point)과 카메라 캘리브레이션
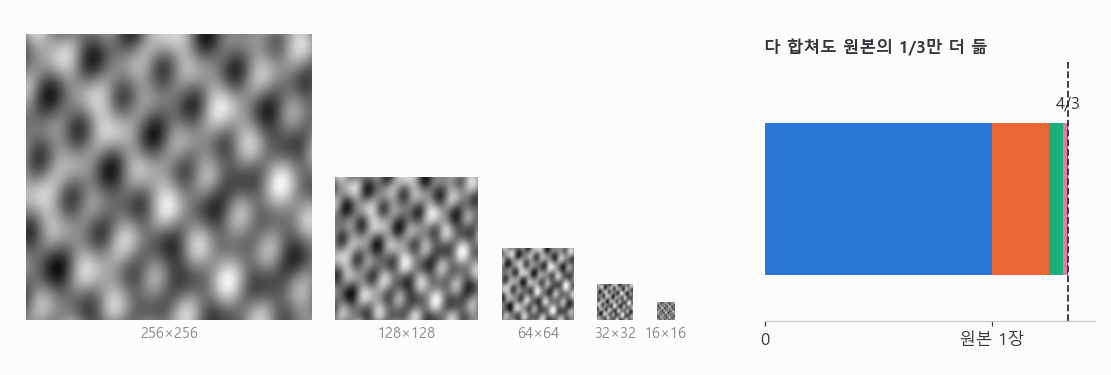
![[MIT 머신비전 4강] 착륙선이 부드럽게 내려앉는 법과 사진 피라미드 | 이미지 피라미드와 에일리어싱](/assets/img/posts/mv/lec04-pyramid.png)
[MIT 머신비전 4강] 착륙선이 부드럽게 내려앉는 법과 사진 피라미드 | 이미지 피라미드와 에일리어싱
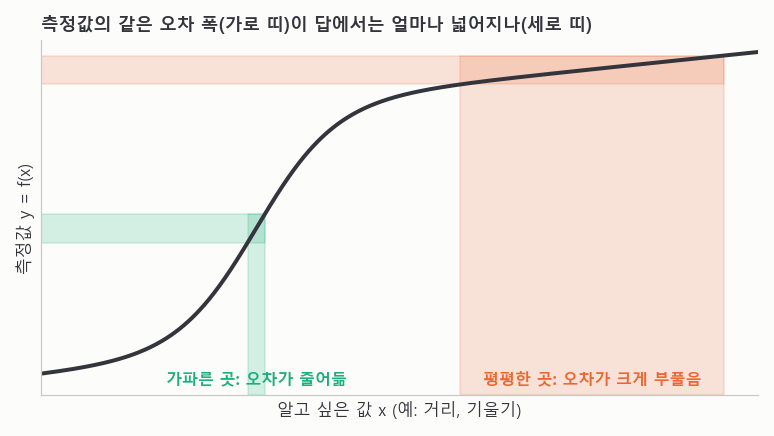
![[MIT 머신비전 3강] 카메라 하나로 부딪히기까지 남은 시간 재기 | 충돌 시간(Time to Contact)과 노이즈 이득](/assets/img/posts/mv/lec03-noise-gain-1d.png)
[MIT 머신비전 3강] 카메라 하나로 부딪히기까지 남은 시간 재기 | 충돌 시간(Time to Contact)과 노이즈 이득
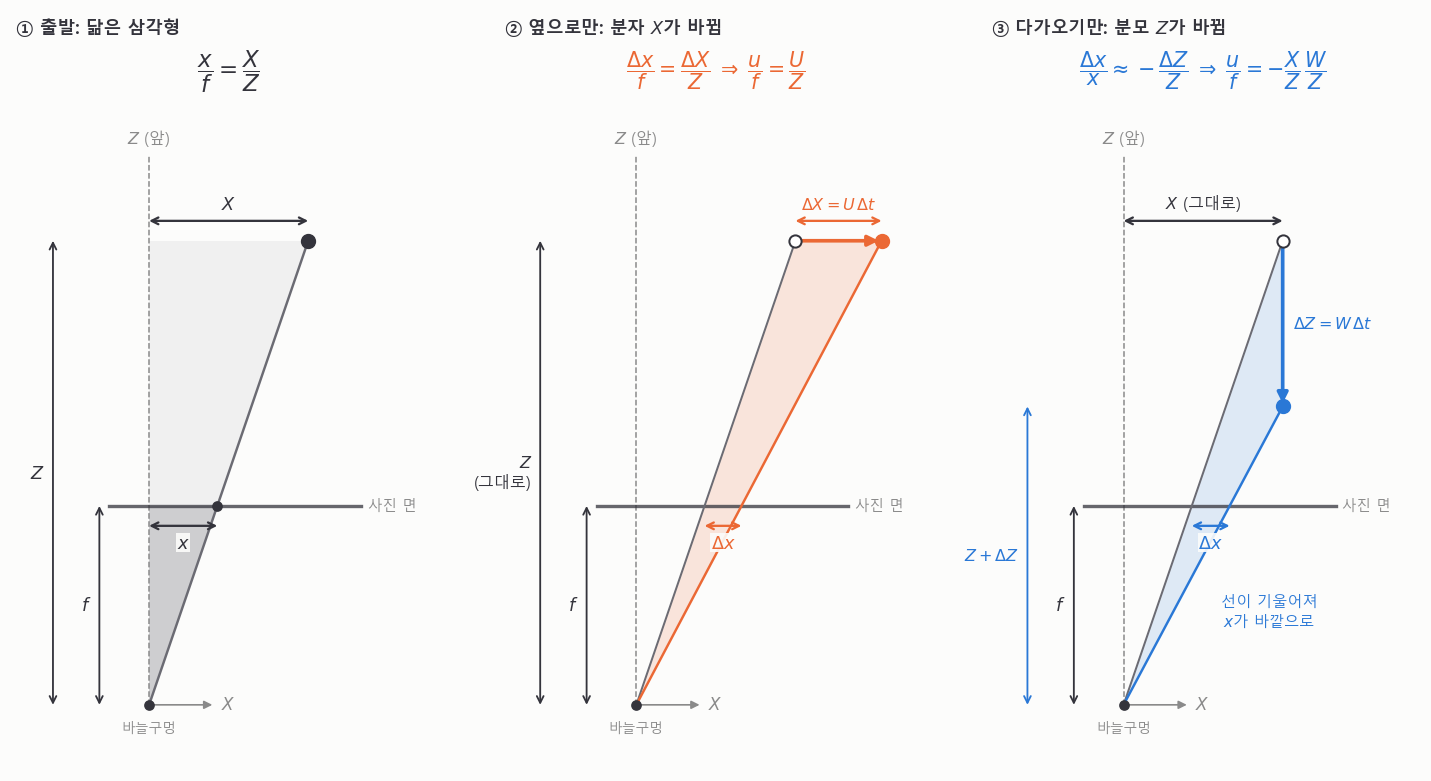
![[MIT 머신비전 2강] 사진 속 움직임으로 내가 어디로 가는지 알기 | 광류(Optical Flow)와 확장 초점(FOE)](/assets/img/posts/mv/lec02-two-terms-top.png)
[MIT 머신비전 2강] 사진 속 움직임으로 내가 어디로 가는지 알기 | 광류(Optical Flow)와 확장 초점(FOE)
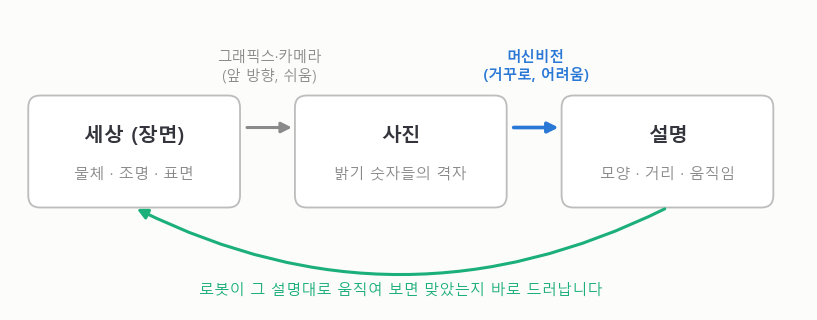
![[MIT 머신비전 1강] 사진을 거꾸로 읽는 일, 머신비전이란 | 원근 투영(Perspective Projection) 입문](/assets/img/posts/mv/lec01-inverse-graphics.png)