[MIT 머신비전 19강] 회전·이동·배율을 한 번에: 절대 방향의 닫힌 해와 RANSAC | 레일리 몫·이상치·회전 뽑기
MIT 6.801 머신비전(Machine Vision, Berthold Horn) 19강 정리. 사원수와 회전 행렬 사이의 변환, 배율을 대칭적으로 구하는 법, 레일리 몫(Rayleigh Quotient)으로 회전 구하기, 필요한 대응 점 개수와 평면 퇴화, 이상치에 강한 RANSAC, 회전 공간에서 고르게 뽑기를 쉽게 설명합니다.
MIT OpenCourseWare 6.801 19강 원본 영상 (영어)
한 줄 요약: 두 점 구름 사이의 이동은 무게중심 차이, 배율은 두 구름 크기의 비, 회전은 4×4 행렬의 최대 고유벡터로 모두 닫힌 해가 나옵니다. 다만 최소제곱은 튀는 점 몇 개에 크게 휘둘리므로, 실전에서는 RANSAC으로 정상 점만 골라 낸 뒤 풉니다.
사원수 ↔ 회전 행렬
지난 글에서 회전을 단위 사원수로 나타냈습니다. 실제 계산에서는 사원수와 회전 행렬을 자주 오가야 하므로 바꾸는 법부터 봅니다.
사원수 → 회전 행렬. \(\mathring{q}\,\mathring{r}\,\mathring{q}^*\)를 행렬 곱으로 풀어 쓰면 3×3 회전 행렬이 나옵니다.
\[R = \begin{pmatrix} q_0^2 + q_x^2 - q_y^2 - q_z^2 & 2(q_xq_y - q_0q_z) & 2(q_xq_z + q_0q_y) \\ 2(q_yq_x + q_0q_z) & q_0^2 - q_x^2 + q_y^2 - q_z^2 & 2(q_yq_z - q_0q_x) \\ 2(q_zq_x - q_0q_y) & 2(q_zq_y + q_0q_x) & q_0^2 - q_x^2 - q_y^2 + q_z^2 \end{pmatrix}\]회전 각만 알고 싶다면 대각 성분의 합(trace)을 보면 됩니다. \(\text{tr}(R) = 3q_0^2 - (q_x^2 + q_y^2 + q_z^2) = 2\cos\theta + 1\)이므로
\[\cos\theta = \tfrac{1}{2}\big(\text{tr}(R) - 1\big)\]그런데 이 식은 \(\theta\)가 0이나 180° 근처에서 부정확합니다. 코사인 그래프가 그 근처에서 평평해서, 값이 조금만 흔들려도 각도가 크게 바뀌기 때문입니다. 그럴 때는 \(\sin\)에 비례하는 비대각 성분을 쓰는 편이 낫습니다. 한쪽이 둔할 때 다른 쪽이 예민한 짝입니다.
회전 행렬 → 사원수. 대각 성분을 더하고 빼면 네 성분의 제곱이 각각 나옵니다.
\[\begin{aligned} 1 + r_{11} + r_{22} + r_{33} &= 4q_0^2 \\ 1 + r_{11} - r_{22} - r_{33} &= 4q_x^2 \\ 1 - r_{11} + r_{22} - r_{33} &= 4q_y^2 \\ 1 - r_{11} - r_{22} + r_{33} &= 4q_z^2 \end{aligned}\]제곱근을 그냥 다 취하면 부호 조합이 너무 많아집니다. 그래서 넷 중 가장 큰 값 하나만 골라 그 성분을 구하고(숫자 정확도가 가장 좋음), 나머지는 비대각 성분의 합·차로 구합니다.
\[r_{32} - r_{23} = 4q_0q_x,\quad r_{13} - r_{31} = 4q_0q_y,\quad r_{21} - r_{12} = 4q_0q_z,\quad r_{21} + r_{12} = 4q_xq_y,\ \ldots\]손으로 계산해 보면: \(z\)축 둘레 90° 회전 행렬은 \(R = \begin{pmatrix} 0 & -1 & 0 \\ 1 & 0 & 0 \\ 0 & 0 & 1 \end{pmatrix}\)입니다.
- 대각 조합: \(4q_0^2 = 1 + 0 + 0 + 1 = 2\), \(4q_x^2 = 1 + 0 - 0 - 1 = 0\), \(4q_y^2 = 0\), \(4q_z^2 = 1 - 0 - 0 + 1 = 2\)
- 가장 큰 쪽(공동 1등 \(q_0\))을 양수로 골라 \(q_0 = \sqrt{0.5} \approx 0.707\)
- \(r_{21} - r_{12} = 1 - (-1) = 2 = 4q_0q_z\)이므로 \(q_z = 2/(4 \times 0.707) \approx 0.707\)
결과 \(\mathring{q} = (0.707, 0, 0, 0.707)\)은 지난 글에서 쓴 “z축 90°” 사원수와 정확히 같습니다.
배율까지 넣기
위성 사진으로 지형을 복원할 때처럼, 두 좌표계의 단위(배율)가 다를 수도 있습니다. 무게중심을 뺀 좌표로 쓰면
\[\mathbf{r}'_r = s\,R(\mathbf{r}'_l)\]\(s > 0\)이 배율입니다. 계산에 쓸 세 값을 정의해 둡니다.
\[s_r = \sum_i \|\mathbf{r}'_{r,i}\|^2, \qquad s_l = \sum_i \|\mathbf{r}'_{l,i}\|^2, \qquad D = \sum_i \mathbf{r}'_{r,i} \cdot R(\mathbf{r}'_{l,i})\]\(s_r\), \(s_l\)은 각 점 구름이 얼마나 퍼져 있는지(크기)를, \(D\)는 돌린 왼쪽과 오른쪽이 얼마나 같은 방향인지를 나타냅니다.
한쪽 방향으로 풀면 오차 \(\sum\|\mathbf{r}'_r - sR(\mathbf{r}'_l)\|^2 = s_r - 2sD + s^2 s_l\)을 \(s\)로 미분해 \(s = D/s_l\)을 얻습니다. 그런데 문제가 있습니다. 같은 문제를 오른쪽에서 왼쪽으로 풀어 얻은 배율의 역수가 이 값과 다릅니다.
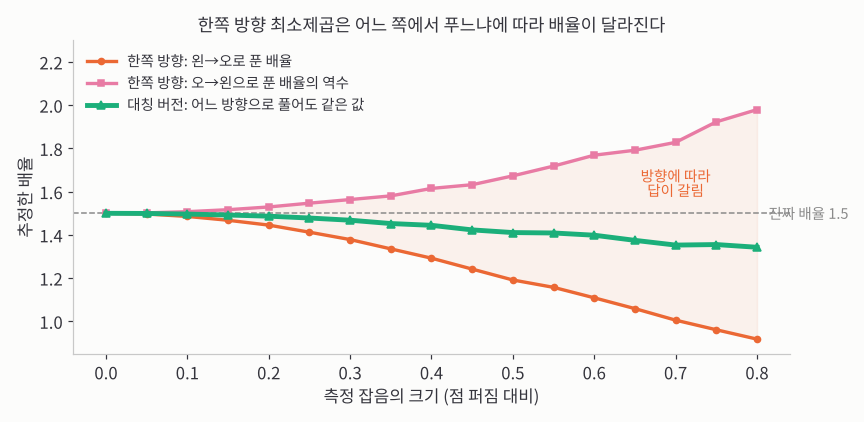 한쪽 방향 최소제곱은 배율을 줄이면 점들이 서로 가까워져 오차가 작아 보이는 점을 “이용”합니다. 그래서 어느 쪽에서 푸느냐에 따라 답이 갈립니다.
대칭 버전은 오차를 양쪽에 나눠 줍니다.
\[e_i = \frac{1}{\sqrt{s}}\,\mathbf{r}'_{r,i} - \sqrt{s}\,R(\mathbf{r}'_{l,i}), \qquad \sum\|e_i\|^2 = \frac{1}{s}s_r - 2D + s\,s_l\]미분해서 0으로 놓으면
\[-\frac{s_r}{s^2} + s_l = 0 \quad\Longrightarrow\quad s = \sqrt{\frac{s_r}{s_l}}\]방향을 바꾸면 \(s_r\)과 \(s_l\)이 자리만 바꾸므로 정확히 역수가 됩니다. 게다가 이 식에는 \(D\)도, \(R\)도 없습니다. 배율은 그냥 두 점 구름의 크기 비율이고, 대응도 회전도 몰라도 구할 수 있습니다.
정리하면 이동, 배율, 회전이 서로 분리됩니다. 배율과 이동은 간단한 공식, 남는 것은 회전뿐입니다.
회전: 레일리 몫으로 보기
회전은 지난 강의처럼 “길이 1인 \(\mathring{q}\) 중에서 \(\mathring{q}^T N \mathring{q}\)를 최대로”입니다. 이번에는 길이 조건을 나눗셈으로 처리하는 방법을 봅니다. 목적 함수를 \(\mathring{q}\)의 길이 제곱으로 나누면
\[J(\mathring{q}) = \frac{\mathring{q}^T N \mathring{q}}{\mathring{q}^T \mathring{q}}\]이 값은 \(\mathring{q}\)를 몇 배로 늘리든 변하지 않습니다. 그래서 조건 없이 마음대로 미분할 수 있습니다. 이런 꼴을 레일리 몫(Rayleigh quotient)이라고 합니다. 미분해서 0으로 놓으면
\[N\mathring{q} = \underbrace{\frac{\mathring{q}^T N \mathring{q}}{\mathring{q}^T \mathring{q}}}_{\lambda}\,\mathring{q}\]\(N\)을 곱해도 방향이 그대로인 벡터, 즉 고유벡터이고, 목적 함수의 값이 곧 고유값 \(\lambda\)입니다. 최대화 문제이니 가장 큰 고유값의 고유벡터를 고르면 됩니다. 라그랑주 승수로 푼 지난 강의와 같은 답입니다.
회전 행렬로 직접 풀려면 복잡한 제약 최적화나 특이값 분해가 필요한데, 사원수로는 4×4 고유값 문제 하나로 끝납니다.
짝은 몇 개나 필요할까
미지수는 이동 3 + 회전 3 = 6개(배율까지 7개)입니다. 대응 점 한 쌍은 3D 좌표가 같아야 하니 조건 3개를 줍니다. 그럼 2쌍이면 충분할까요?
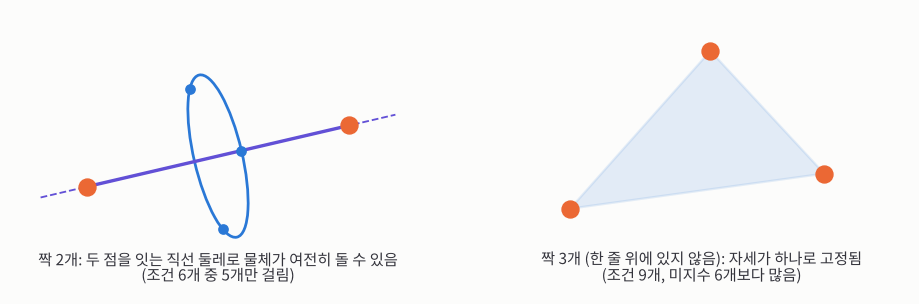 두 점 사이의 거리는 원래 정해져 있으니, 두 번째 쌍은 사실상 조건 2개만 더합니다.
- 2쌍: 두 점을 잇는 직선 둘레로 돌려도 두 쌍이 다 맞습니다. 조건이 5개뿐입니다.
- 3쌍: 한 줄에 있지만 않으면 자세가 하나로 정해집니다. 조건 9개로 오히려 남습니다.
- 일반 선형 변환(회전 대신 아무 3×3 행렬 + 이동)까지 허용하면 미지수 12개라 4쌍이 필요합니다. 하지만 라이다 두 대의 관계처럼 실제 문제는 대부분 회전 + 이동이면 충분합니다.
언제 실패할까: 점들이 한 평면에 있을 때
대응이 부족하면 \(N\)이 특이 행렬이 되어 고유값 0이 생깁니다. 더 흥미로운 경우는 점들이 한 평면 위에 있을 때입니다.
\(N\)의 고유값은 4차 방정식 \(\lambda^4 + c_3\lambda^3 + c_2\lambda^2 + c_1\lambda + c_0 = 0\)의 근이고, 지난 강의에서 본 대로 \(c_3 = 0\), \(c_1 = -8\det M\)입니다(\(M = \sum_i \mathbf{r}'_{l,i}\mathbf{r}'^T_{r,i}\)). 점들이 법선 \(\hat{n}\)인 평면 위에 있으면 모든 점이 \(\mathbf{r}' \cdot \hat{n} = 0\)이라
\[M\hat{n} = \sum_i \mathbf{r}'_{l,i}\,(\mathbf{r}'_{r,i}\cdot\hat{n}) = \mathbf{0}\]\(M\)이 특이 행렬이 되고 \(c_1 = 0\)입니다. 방정식이 \(\lambda^4 + c_2\lambda^2 + c_0 = 0\)으로 줄어, \(\lambda^2\)에 대한 2차 방정식이 됩니다.
양쪽 점 구름이 모두 평면이면 오히려 더 쉽게 풀 수 있습니다.
평면끼리 포개기: 두 평면의 법선 \(\hat{n}_1\), \(\hat{n}_2\)로 축과 각도를 바로 얻습니다.
\[\hat{\omega} = \frac{\hat{n}_1 \times \hat{n}_2}{\|\hat{n}_1 \times \hat{n}_2\|}, \qquad \theta = \text{atan2}\big(\|\hat{n}_1 \times \hat{n}_2\|,\; \hat{n}_1\cdot\hat{n}_2\big)\]평면 안에서 돌리기: 포갠 뒤에는 2D 회전 하나만 남으니 2D 최소제곱으로 풉니다.
튀는 점 하나가 다 망친다: RANSAC
최소제곱은 잡음이 정규분포(종 모양)일 때 가장 좋은 추정입니다. 하지만 잘못 짝지어진 점(이상치) 몇 개만 섞여도 크게 휘둘립니다. 오차를 제곱하니까 멀리 튄 점의 목소리가 지나치게 커지기 때문입니다. 제곱 대신 절댓값을 쓰면 덜 휘둘리지만 닫힌 해가 없습니다.
대안이 RANSAC(RANdom SAmple Consensus, 무작위 표본 합의)입니다.
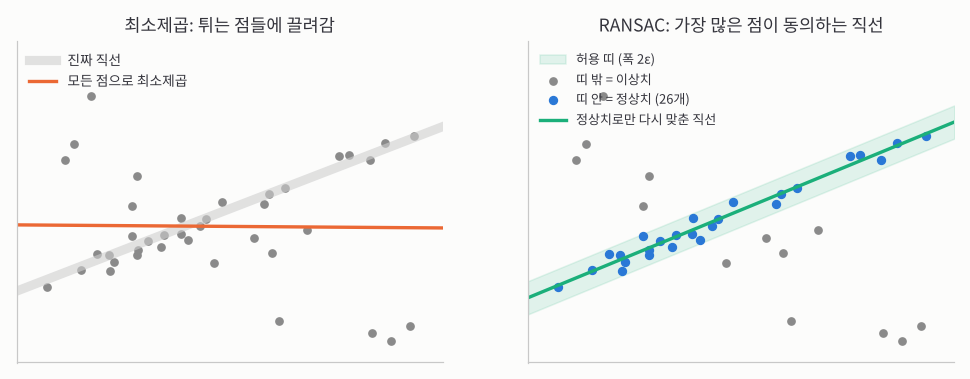 RANSAC은 “가장 많은 점이 동의하는 답”을 찾은 뒤, 동의한 점들로만 다시 최소제곱을 합니다.
- 무작위로 최소 개수만 뽑습니다. 직선이면 2개, 절대 방향이면 3쌍입니다.
- 그 점들로 답을 만듭니다.
- 나머지 점으로 검사합니다. 답에서 \(\epsilon\) 이내(폭 \(2\epsilon\)인 띠 안)에 드는 점을 정상치로 셉니다.
- 여러 번 반복해 정상치가 가장 많은 답을 고르고, 그 정상치들로만 최소제곱을 다시 합니다.
\(\epsilon\)은 보통 측정 잡음의 크기를 알고 정합니다. 강의에서는 RANSAC을 14강의 허프 변환으로도 해석합니다. 뽑을 때마다 나온 답을 매개변수 공간의 칸에 한 표씩 던지고, 표가 가장 많이 쌓인 칸을 고르는 것과 같다는 겁니다.
회전을 고르게 뽑기
닫힌 해가 없는 방향 문제에서는 회전을 이것저것 시험해 봐야 할 때가 있습니다. 그러려면 회전의 공간, 즉 4D 단위구에서 점을 고르게 뽑아야 합니다. 3D 구로 먼저 연습해 봅시다.
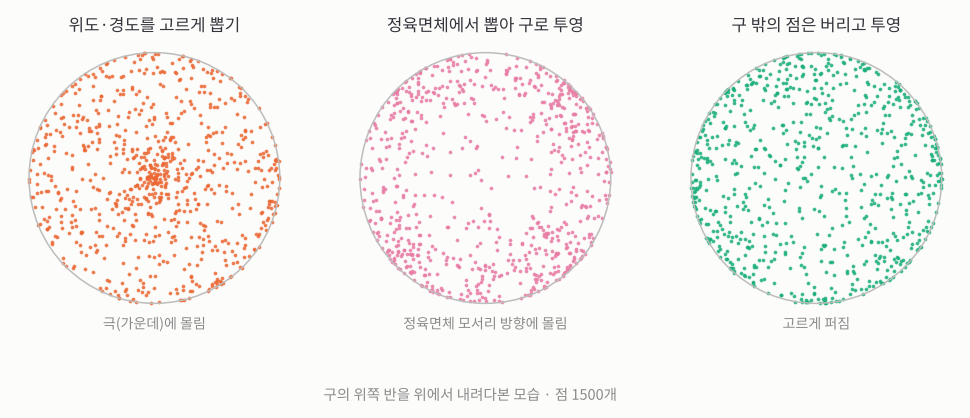 위도·경도 격자는 극 근처에서 경선이 모여 촘촘해집니다. 정육면체는 모서리 쪽이 구에서 더 멀어 그쪽 방향 점이 많아집니다.
- 위도·경도를 고르게: 극에 몰립니다.
- 정육면체 안에서 고르게 뽑아 구에 투영: 정육면체 모서리 방향에 몰립니다.
- 구 밖에 떨어진 점은 버리고 투영: 고르게 퍼집니다. 원점에 너무 가까운 점도 숫자 문제로 버립니다. 4D에서도 똑같이 하면 단위 사원수를 고르게 뽑을 수 있습니다.
버리는 점이 아깝다면 정다면체(정사면체 4면, 정육면체 6면, 정팔면체 8면, 정십이면체 12면, 정이십면체 20면)처럼 구에 더 꼭 맞는 도형을 씁니다. 회전 자체를 규칙적으로 뽑으려면 정육면체의 회전 대칭을 이용합니다. 기본 회전 10개(제자리, 세 축 둘레 180°, 세 축 둘레 ±90°)를 사원수로 쓰고 서로 곱해 새 회전을 만듭니다.
\[\tfrac{1}{\sqrt{2}}(1, \hat{x}) \cdot \tfrac{1}{\sqrt{2}}(1, \hat{y}) = \tfrac{1}{2}\big(1 - \hat{x}\cdot\hat{y},\; \hat{x} + \hat{y} + \hat{x}\times\hat{y}\big) = \tfrac{1}{2}(1,\; \hat{x} + \hat{y} + \hat{z})\]\(\cos(\theta/2) = 1/2\)이니 \(\theta = 120°\), 축은 \((1, 1, 1)/\sqrt{3}\)입니다. 정육면체의 꼭짓점을 관통하는 축 둘레 120° 회전으로, 기본 10개에 없던 새 회전입니다. 이렇게 곱해 나가면 정육면체 회전군의 24개 회전이 모두 나옵니다.
직접 해 보기
① 절대 방향 닫힌 해. 파란 점 구름(왼쪽 좌표계)과 주황 점 구름(오른쪽 좌표계)이 있고, 초록 고리는 4×4 행렬 \(N\)의 최대 고유벡터로 구한 회전과 이동으로 파란 점을 옮긴 위치입니다. 이상치 개수를 늘려 보세요.
이상치가 없을 때 회전 오차는 0.16°입니다. 이상치를 5개(16개 중) 넣으면 25.82°로 망가지고, 초록 고리가 주황 점에서 멀리 벗어납니다. “RANSAC 쓰기”를 켜면 정상치 11개를 골라 오차가 0.42°로 돌아옵니다. 절반인 8개가 이상치여도 RANSAC은 버팁니다.
② 직선 RANSAC. “한 번 뽑기”를 몇 번 눌러 보라색 두 점이 세운 직선과 그 직선의 정상치 수를 보세요. “50번 뽑기”를 누르면 가장 많은 표를 받은 직선이 남습니다.
처음 데이터에서 50번 뽑으면 최소제곱의 기울기 오차가 8.3°인 반면, RANSAC은 0.1°입니다. 이상치 비율을 0.7까지 올려도 대개 버티지만, 뽑아야 하는 횟수가 늘어납니다. 두 점이 모두 정상치일 확률이 \(0.3^2 = 0.09\)로 떨어지기 때문입니다.
정리
- 사원수 ↔ 회전 행렬 변환은 가장 큰 대각 조합을 골라 숫자 정확도를 지킵니다. 각도는 trace보다 비대각 성분이 안정적일 때가 있습니다.
- 배율은 대칭 버전 \(s = \sqrt{s_r/s_l}\)을 써야 방향을 바꿔도 일관됩니다. 대응도 회전도 필요 없습니다.
- 회전은 레일리 몫 \(\mathring{q}^TN\mathring{q}/\mathring{q}^T\mathring{q}\)의 최대화, 즉 \(N\)의 최대 고유벡터입니다.
- 대응은 3쌍 이상 필요하고, 점들이 한 평면에 있으면 \(\det M = 0\)이 되어 특별히 다뤄야 합니다.
- 이상치에는 RANSAC: 최소 개수를 뽑아 답을 세우고, 가장 많은 점이 동의하는 답을 고릅니다.
참고: MIT 6.801/6.866 Machine Vision (Fall 2020), Berthold Horn · Ryan Sander · Tadayuki Yoshitake 강의 노트 (MIT OpenCourseWare, CC BY-NC-SA 4.0)